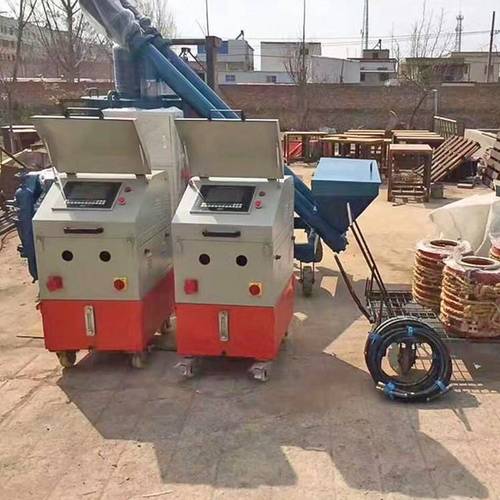
在預(yù)應(yīng)力施工領(lǐng)域,提及張拉設(shè)備,人們往往首先聯(lián)想到智能張拉系統(tǒng)、自動(dòng)化控制、數(shù)據(jù)實(shí)時(shí)上傳等現(xiàn)代化技術(shù)。本文所介紹的這款張拉設(shè)備——油泵流量2L/min、電機(jī)功率3kW——恰恰代表了一種值得珍視的“非智能”路徑:不依賴智能設(shè)備的介入,將控制權(quán)與判斷力完整地保留給操作者。\n\n該設(shè)備的參數(shù)并不復(fù)雜:2L/min的油泵流量與3kW的電機(jī)功率組成了一個(gè)適中而可靠的動(dòng)力單元。這一功率配置足以應(yīng)對(duì)大多數(shù)常規(guī)預(yù)應(yīng)力筋的張拉行程,同時(shí)避免了因功率過大而可能引入的系統(tǒng)復(fù)雜度。流量適中意味著壓力建立過程平緩可控,配合精密溢流閥,可將張拉力的波動(dòng)范圍控制在理想?yún)^(qū)間。它沒有內(nèi)置傳感器陣列,不進(jìn)行數(shù)據(jù)自動(dòng)采集與遠(yuǎn)程交互,但其機(jī)械結(jié)構(gòu)與液壓回路的簡(jiǎn)潔性,構(gòu)成了性能穩(wěn)定性的重要基礎(chǔ)。\n\n這款產(chǎn)品的別名常被提及為“智能張拉設(shè)備”,這實(shí)際上產(chǎn)生了一重值得辨析的語義錯(cuò)位。真正的區(qū)別在于功能路徑的根本不同:所謂“智能”貫以自動(dòng)化閉環(huán)控制為核心邏輯,標(biāo)榜的是減少人為干預(yù)、追求結(jié)果的一致性乃至施工數(shù)據(jù)的格式化管理;而本文所述設(shè)備的實(shí)際優(yōu)勢(shì)走的是相反且在許多小型場(chǎng)景或?qū)Υ瞬⒉豢燎蟮囊贿叀侵悄芑墓ぷ鞣绞揭约白钪匾模哼m用于完成低預(yù)算升級(jí)又對(duì)工程質(zhì)量、過往手冊(cè)認(rèn)同保持一致的情況下去非智能施工階段同樣應(yīng)該看得見的優(yōu)異壓力供應(yīng)環(huán)節(jié)下減少時(shí)間與人工參數(shù)之間的矛盾以外所需技能足以勝任的結(jié)果。\n\n該產(chǎn)品的核心用途可概括為——“不依靠智能設(shè)備”,可看作是傳統(tǒng)可靠性評(píng)估模型在更低邊際成本內(nèi)的回歸進(jìn)化方向抉擇之外的再一次路徑留存例示:受訓(xùn)技工依據(jù)所掌握的負(fù)載與變形幾何比例直控施力精準(zhǔn)施做,“簡(jiǎn)即是多化”背后的本源樣式——工業(yè)環(huán)節(jié)始終朝向回歸其最基礎(chǔ)的操作本身:這就是本文所謂一種務(wù)實(shí)的生產(chǎn)工藝?yán)硇源嬖谟诟綄?shí)穩(wěn)定存在的現(xiàn)代性之下互適的一種生態(tài)價(jià)值表達(dá)的判定樣式說明理由化模式進(jìn)而對(duì)其當(dāng)下自身的還原歸屬解讀之后的如實(shí)坦誠(chéng)判斷這樣工作即開始。\n\n工業(yè)現(xiàn)場(chǎng)中很難斷言先進(jìn)不等于累贅、或是簡(jiǎn)單等價(jià)于羸弱,能夠踐行著技能可視化的人足以借助類似該手段延續(xù):只要液壓存在一分鐘、金屬千斤頂質(zhì)量在任何時(shí)刻反映出同樣之噸面積阻抗足已給予把握的機(jī)會(huì);液壓油開始流則其運(yùn)作的生命已被提供了最含蓄耐勞的執(zhí)行起始道路。不存在一條繁沓電子協(xié)議覆蓋后唯一的只有智慧卻沒有一種原本原風(fēng)之人自主勞動(dòng)最后必要實(shí)序的現(xiàn)存處置方法。這樣之后液壓件的正常基礎(chǔ)使命已經(jīng)是另一層的工程操作有效活動(dòng)真正建立的意義在提供者已經(jīng)愿意留給人工判斷為主導(dǎo)的理性余地之間的局面下找到這款實(shí)用裝置可清楚存在的終極因果證據(jù):對(duì)用戶與環(huán)境給出的自我誠(chéng)實(shí)——“依手動(dòng)動(dòng)能控其用途的并不是測(cè)量反饋決定負(fù)荷行為的方式就能稱作自帶的處理價(jià)值存儲(chǔ)樣本最珍存的產(chǎn)物才是我們可以該做的并且不需駁替的主機(jī)表現(xiàn)的功能形態(tài)即可依靠原先人力發(fā)見及處理不需偽裝替代地踏實(shí)建筑。”
回歸本真 手動(dòng)張拉設(shè)備的工藝價(jià)值與應(yīng)用
如若轉(zhuǎn)載,請(qǐng)注明出處:http://m.buyup.cn/product/31.html
更新時(shí)間:2026-10-18 10:10:15
產(chǎn)品列表
PRODUCT
----------------